EdgeSentinel VisionOps: เซิร์ฟเวอร์ MCP สำหรับ Jetson Nano edge vision
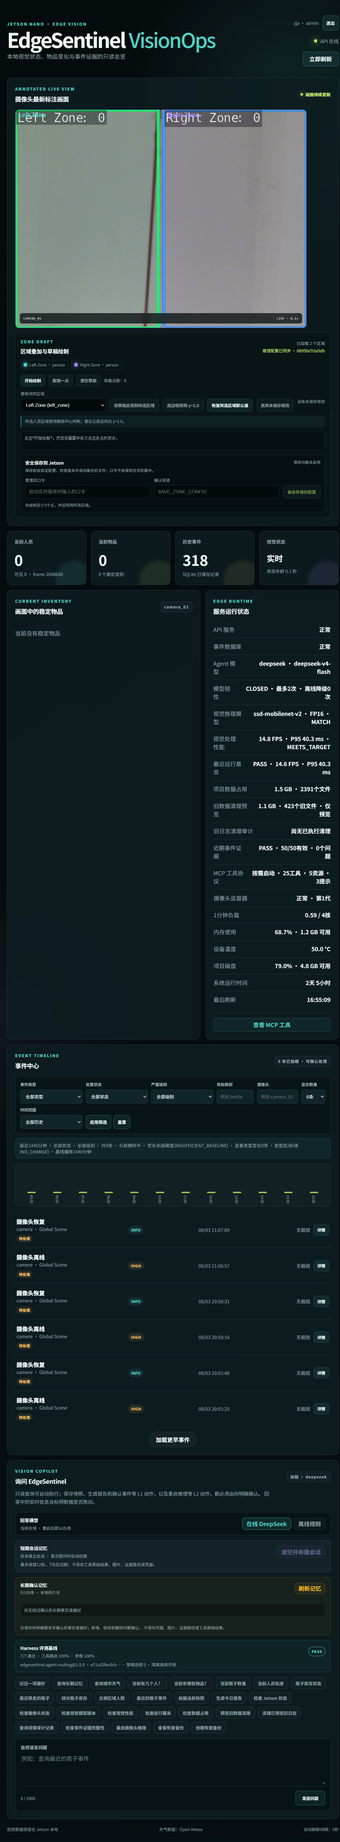
edgesentinel-visionops ซึ่งพัฒนาโดย Zja0011 เป็นเซิร์ฟเวอร์ MCP และเครื่องมือวิสัยทัศน์ที่นำการรับรู้ทางสายตามาสู่ edge AI บน NVIDIA Jetson Nano แอปเชื่อมต่อฟีดกล้องสดและการตรวจจับข้อความในพื้นที่ไปยัง Model Context Protocol endpoints เพื่อให้ตัวแทนสามารถสอบถามผลลัพธ์ทางวิสัยทัศน์และทำการอนุมานบนอุปกรณ์ได้ มันรวมโหมดการอนุมานในท้องถิ่นพร้อมกับมาตรการป้องกันการดำเนินงานและการบันทึก นักพัฒนาและนักวิจัยที่สร้างระบบ IoT และความปลอดภัยที่ขับเคลื่อนด้วยตัวแทนจะได้รับส่วนประกอบวิสัยทัศน์ขอบที่สามารถนำไปใช้งานได้สำหรับฮาร์ดแวร์ที่มีข้อจำกัด.
คุณสามารถใช้มันทำงานอะไรได้บ้าง?
เครื่องมือนี้ถูกออกแบบมาเป็นส่วนประกอบโครงสร้างพื้นฐานที่แปลงสตรีมกล้องให้เป็นสัญญาณที่สามารถนำไปใช้ได้สำหรับตัวแทน งานทั่วไปประกอบด้วยการวิเคราะห์ฉากอัตโนมัติ การระบุข้อความสำหรับป้ายหรือฉลาก และการจับหลักฐานที่มีการบันทึกเวลาเพื่อการทำงานในเหตุการณ์ ผลลัพธ์ที่เป็นประโยชน์ คือข้อมูลวิสัยทัศน์ที่เข้าถึงได้สำหรับตัวแทนและการบันทึกเหตุการณ์; ทีมสามารถเชื่อมต่อผลลัพธ์เหล่านั้นเข้ากับวงจรการตัดสินใจของตัวแทนหรือระบบการตรวจสอบเหตุการณ์ผ่าน MCP endpoints
- การวิเคราะห์ฉากสำหรับตัวแทน
- การระบุข้อความและการป้อนข้อมูล OCR
- การจับหลักฐานเหตุการณ์สำหรับการตรวจสอบ
ผลลัพธ์มีความแม่นยำแค่ไหนเมื่อเปรียบเทียบกับการทำด้วยตนเอง?
ความแม่นยำขึ้นอยู่กับการเลือกโมเดลและคุณภาพของฟุตเทจต้นทาง เนื่องจากแอปสนับสนุนโมเดล DeepSeek แบบออนไลน์และออฟไลน์ นักพัฒนาได้ปรับแต่งกระบวนการประมวลผลสำหรับอุปกรณ์ ซึ่งหมายความว่าขนาดโมเดลและข้อจำกัดในการคอมพิวเตอร์มีผลต่อความถูกต้องและความล่าช้า สำหรับการใช้งานที่สำคัญต่อความปลอดภัย ควรวางแผนการตรวจสอบโดยมนุษย์สำหรับการตรวจจับและข้อความที่ระบุ เนื่องจากการอนุมานในอุปกรณ์แลกเปลี่ยนความซับซ้อนของโมเดลบางอย่างเพื่อความสามารถในการใช้งานที่ขอบ
ข้อกำหนดในการป้อนข้อมูลและการปรับใช้มีผลต่อประสิทธิภาพอย่างไร?
การปรับใช้คาดหวังสภาพแวดล้อมที่ใช้ Python และไคลเอนต์ใด ๆ ที่ใช้ MCP ดังนั้นการรวมเข้าด้วยกันจะเกิดขึ้นที่ระดับโปรโตคอลแทนที่จะนำเข้า SDK ที่เป็นกรรมสิทธิ์ สตรีมกล้องหรือฟีดวิดีโอเป็นข้อมูลนำเข้าหลัก; การเลือกโหมดโมเดลออนไลน์หรือออฟไลน์จะเปลี่ยนความขึ้นอยู่กับเครือข่าย แอปยังมีการกู้คืนที่ปลอดภัยและกลไกการจับหลักฐานเหตุการณ์เพื่อสนับสนุนการปรับใช้ในสนามที่ยาวนานและการตรวจสอบหลังเหตุการณ์
ต้องการความรู้ทางเทคนิคเพื่อให้ได้ผลลัพธ์ที่มีประโยชน์หรือไม่?
กลุ่มเป้าหมายคือผู้พัฒนา นักวิจัย และวิศวกร; เครื่องมือนี้ถือว่ามีความคุ้นเคยกับ MCP, Python และการตั้งค่าอุปกรณ์ฝังตัว การรวมเข้าต้องมีการเชื่อมต่อไคลเอนต์ตัวแทนกับ MCP endpoints และปรับแต่งการเลือกโมเดลให้ตรงกับฟุตเทจจริง เครื่องมือนี้ทำหน้าที่เป็นบล็อกสร้างที่สามารถปรับใช้ได้แทนที่จะเป็นผลิตภัณฑ์สำหรับผู้บริโภคที่พร้อมใช้งาน ดังนั้นทีมควรจัดสรรเวลาให้กับนักพัฒนาเพื่อการทดสอบและการตรวจสอบ
เหมาะสำหรับทีมพัฒนาที่สะดวกกับการรวมขอบ
แอปเหมาะสำหรับทีมที่จัดการสแต็กที่ฝังตัวและการจัดการตัวแทนและที่วางแผนสำหรับการปรับใช้และการตรวจสอบผลลัพธ์ด้วยตนเอง คาดหวังงานการรวมที่จะเชื่อมต่อไคลเอนต์ MCP และปรับแต่งการอนุมานสำหรับเงื่อนไขกล้องของคุณ สำหรับกลุ่มที่ไม่มีประสบการณ์ในการฝังตัวหรือโปรโตคอล โซลูชันที่บรรจุและพร้อมใช้งานจะเป็นจุดเริ่มต้นที่เหมาะสมกว่า.